一,什么是廊坊助力机械手
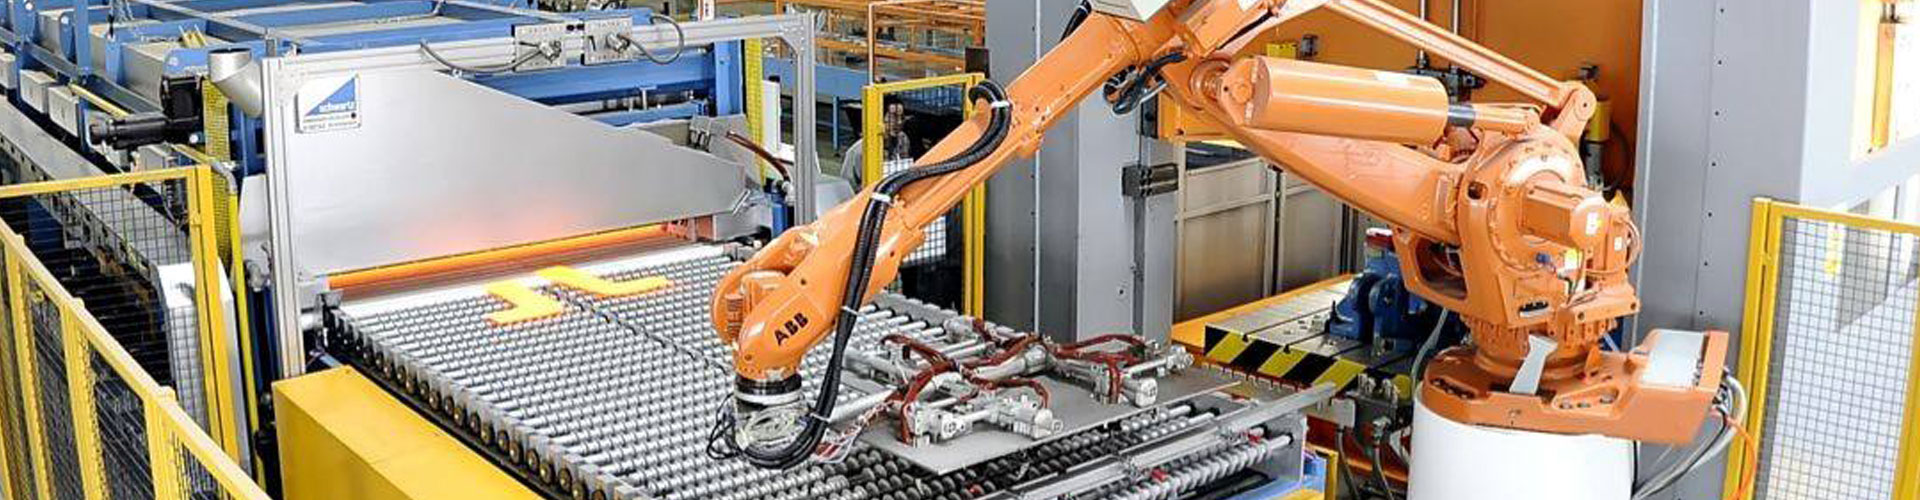
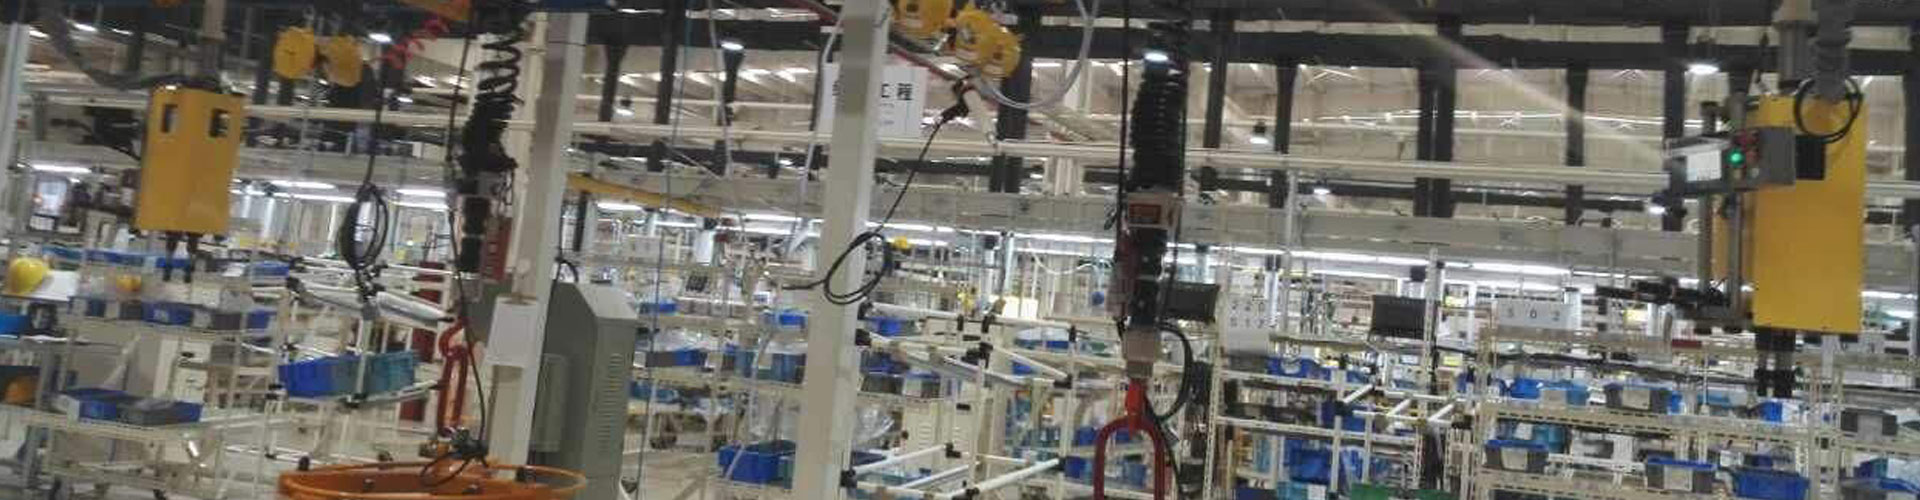
助力机械手又称机械手、平衡吊、平衡助力器、手动移载机,是一种自动化的、用于物料搬运及安装时省力操作的助力设备。它巧妙地应用力的平衡原理,使操作者对重物进行相应的推拉,就可在空间内平衡移动定位。重物在提升或下降时形成浮动状态,靠气路保证零操作力(实际情况因为加工工艺及设计成本控制,操作力以小于3kg为判断标准)操作力受工件重量影响。无需熟练的点动操作,操作者用手推拉重物,就可以把重物正确地放到空间中的任何位置。
提供的气动助力机械手主要由安装基础、主机和夹具组成。安装基础类型有:落地立柱固定式、落地叉车可移动式、吊顶固定式、吊顶轨道可移动式。带轮子可移动式。适合所以工作区域。
助力机械手按结构形式差异大致分为两种:廊坊软索式机械手和廊坊硬臂式机械手。
助力机械手系统组成主要包括四部分:
1)轨道行走系统;
2)机械手主机;
3)夹具部分;
4)气路控制系统。
系统安全:
a) 设备所有元器件都采用SMC和费斯通等品牌
b) 配备有负载显示器,指示负载状态,告知操作者:此时物料是否可被提起或被卸载。当系统处于负载状态时,显示器呈红色。
c) 配备有负载压力表,指示压缩空气工作状况。
d) 配备有安全误操作保护装置,防止误动作对人身或设备造成伤害;在操作者未对安装状况进行确认前,即工件未安装到位前,如果工人误操作松开按钮,工件不能被卸载(限于动力夹具)。
f) 系统配备了失气保护装置,当主供气源意外断气时,主机臂杆不能动作,机械手停止作业,避免意外的伤害。
g) 设备配套安全控制系统,在操作时,系统不会因为误动作,而突然改变负载或空载压力,因此机械手不会因此快速上升或下降而对人身、设备和产品造成伤害。
二,廊坊助力机械手的主要技术参数
一般助力机械手的主要技术参数有以下几项:
操纵力(又称臂力或负荷),即抓取和挟持工件的重量,助力机械手操作力与机械手运行时的速度有关,往往要注明在限定速度下的操纵力。
反应速度,即机械手在全行程下的最大操作速度。
行程,即机械手运动行程的范围。
定位精度,即机械手位置设定及重复定位的精度。
定位方法,可使用行程开关、机械挡块及各种传感器来实现。
自由度数目,即指整机、手臂及手腕共有的运动自由度数目,一般给出坐标形式。
传动方式,即采用什么样的动力源或传动系统。
大小和重量,即机械手的尺寸及极限重量。
安全性,指机械手发热及过载时的安全可靠性。
程序控制方式及容量。
其他,如寿命、使用电源、成本等。
三,助力机械手机构的选型原则
助力机械手一般属于空间开链式。由于环境的复杂性、不确定性和果实分布的随机性,助力机械手的选型既要遵循工业机械手的基本原则,又要考虑其工作特点。助力机械手是最早出现的工业机器人,也是最早出现的现代机器人,它可代替人的繁重劳动以实现生产的机械化和自动化,能在有害环境下操作以保护人身安全,因而广泛应用于机械制造、冶金、电子、轻工和原子能等部门(机械手)。
助力机械手选型四大要点:
取出时间:产品的取出时间是指机械手臂在模内取产品的循环时间。此时间因产品的取出方式不同而异。在选型时主要考虑产品是否对取出时间有特殊要求,如果要求取出时间非常短,可能就需要用到手臂伺服的机械手。
.横行行程:机械手的横行行程指的是横走机械手横行方向的最大行程。在选型时主要考虑机台之间的间距是否够大,或者有无特殊要求,特别是两台机械手相邻一正一反安装时两台注塑机之间有没有足够的空间。
手臂行程:机械手的手臂行程是指手臂上下运动的最大位移。在选型时,要注意手臂有足够的行程取到产品。以下是手臂行程的经验计算公式:手臂行程=注塑机模板中心距+加高底座+手臂底端到基座底的距离+50mm。
最大荷重:机械手的最大荷重是指包括夹具、抱具、吸盘架等特殊冶具和产品重量在一起的总重量。
在助力机械臂的选型时,要特别注意产品冶具的重量不以超过机器参数规定的80%,否则,助力机械手的爪旋组比较容易损坏,影响机器的使用寿命。所以不是所有的注塑机都可以用注塑机机械手取产品的,有时需要用到侧取式机械手臂 助力机械臂。